
Egy öttengelyes megmunkálóközpont csak annyira jó, mint az azt alátámasztó munkatartó. A forgóasztalt blokkoló vagy a vágó útját akadályozó rögzítés az öttengelyes gépet háromtengelyes géppé ala...
TOVAL READ TOVÁBBI
Hogyan hasonlíthatók össze a kézi helymeghatározó eszközök a pneumatikus nullpont-pozícionáló rendszerekkel a CNC-munkatartásban
Miért ösztönzi a munkavégzési módszer kiválasztása a bolti gazdaságot?
Minden megmunkáló cella az alkatrészek között eltöltött másodperceken él vagy hal meg, nem a fémvágással töltött másodperceken. A napi nyolc órát háromtengelyes marókat üzemeltető üzlet több időt veszíthet a rögzítés cseréjére, mint a tényleges forgácseltávolításra, ha a rögzítési módszer rosszul illeszkedik a munkakeverékhez. Ez az oka annak, hogy a kézi helymeghatározó és a pneumatikus nullpont pozicionáló rendszer közötti döntés ugyanolyan alapos vizsgálatot érdemel, mint az orsó fordulatszáma vagy a szerszám kiválasztása.
A két megközelítés ugyanazt a mögöttes problémát oldja meg, az alkatrész megismételhető elhelyezése egy rögzítőlemezen, de nagyon eltérő költségstruktúrákat, ciklusidőket és kezelői munkaterhelést jelent. Ha megértjük, hogy mindegyik hol fér el, az a különbség a hónapok alatt megtérülő munkahelyi fejlesztés és az alulhasználatos fiókban lévő között.
Terepi megfigyelés: Azok az üzletek, amelyek a lecsavarható rögzítésről a strukturált nullapontos megközelítésre váltanak, általában 70-90 százalékos váltási csökkenésről számolnak be lámpatest-cserénként, bár a pontos szám nagymértékben függ az alkatrész összetettségétől és a tétel méretétől.
Kézi helymeghatározó eszköz: mechanika, erősségek és határok
A kézi helymeghatározó eszköz egy mechanikus pozicionáló elem, jellemzően egy helyezőgyűrű, csap vagy gallér, amelyet a kezelő kézzel kapcsol be, hogy a munkadarabot vagy rögzítőlemezt egy ismert referenciapozícióba helyezze. Maga a készülék nem generál szorítóerőt; ez határozza meg a helyét, és egy külön bilincs, csavar vagy kar rögzíti az alkatrészt.

Ahol Manual Systems Excel
- Alacsony előzetes tőkeköltség az automatizált helymeghatározó hardverhez képest
- Nem függ a műhely levegőellátásától, elektromos vezérlésétől vagy szoftverintegrációjától
- Az egyszerű mechanikai kialakítás kevesebb hibapontot és könnyebb helyszíni javítást jelent
- Jól alkalmazható alacsony keverésű, hosszú távú gyártáshoz, ahol a szerelvények ritkán változnak
Ahol a kézi rendszerek nem működnek
- Az átváltási idő skálája közvetlenül a kezelői jártasság és a fáradtság mértéke szerint történik
- Az ismételhetőség a konzisztens manuális technikától függ, bevezetve a varianciaváltást
- Nem praktikus világítás nélküli vagy felügyelet nélküli megmunkálási ciklusokhoz
- A több raklapra vagy magas keverékű munkákra való méretezés megsokszorozza a többletköltséget
A gyakorlatban a kézi helymeghatározó készülék továbbra is megfelelő választás marad a szűk alkatrészcsaládot üzemeltető, ritka szerelvénycserével rendelkező szaküzletek számára, ahol a kézi ülések munkaköltsége alacsony a teljes üzemidőhöz képest.
Pneumatikus nullapont-pozícionáló rendszer: Automatikus megismételhetőség a rögzítőfelületen
A pneumatikus nullpont pozicionáló rendszer a kézi rögzítést és rögzítést a rögzítőlap vagy a raklap alá szerelt, levegővel működtetett reteszelő modulokkal helyettesíti. A sűrített levegő egy reteszelőmechanizmust, gyakran gömbzáras vagy patronos típusú elemet kapcsol be, és minden ciklusban egyenletes, megismételhető erővel lehúzza a lemezt egy referenciafelületre.
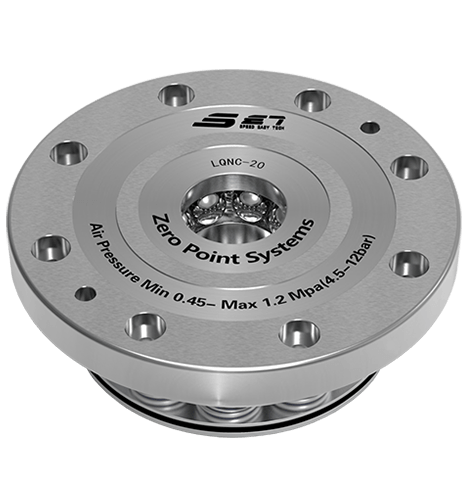
Alapvető működési elv
A rendszer általában három szakaszon keresztül működik: a légnyomás visszahúzza vagy kinyújtja az alapmodulon belüli reteszelőelemet, a rögzítőlemez illeszkedő csapja összekapcsolódik a modullal, és a reteszelt rugó vagy légerő tartja a lemezt tíz mikron alatti ismételhetőségben több ezer cikluson keresztül. Mivel a reteszelőerő egy vezérelt pneumatikus áramkörből származik, nem pedig emberi kézből, a szorítóerő részenkénti eltérése meredeken csökken.
Működési előnyök
| Tényező | Tipikus hatás |
|---|---|
| Átállási idő | Percenként másodpercek helyett percek |
| Ismételhetőség | Konzisztens elhelyezkedés az egyszámjegyű mikron tartományon belül |
| Operátorfüggőség | Minimális, bekapcsolása nyomógombos vagy automatikus |
| Kompatibilitás az automatizálással | Integrálható a robotrakodóval és raklapcserélőkkel |
A kompromisszum egyértelmű: nagyobb kezdeti beruházás a modulokba, a levegőellátó infrastruktúrába, és gyakran vezérlőszelepekbe vagy érzékelőkbe, amelyek megerősítik a zárási állapotot a ciklus megkezdése előtt.
Manual Versus Pneumatic: Strukturált összehasonlítás
A kettő közötti választás ritkán azon múlik, hogy objektíve melyik technológia a jobb. Arról van szó, hogy a rendszert hozzá kell igazítani a termelési mennyiséghez, az alkatrészfajtához és a rendelkezésre álló tőkéhez. Az alábbi táblázat azokat a kompromisszumokat tartalmazza, amelyek a legfontosabb tényezők között vannak az üzletben.
| Kritériumok | Kézi helymeghatározó eszköz | Pneumatikus nullpont pozicionáló rendszer |
|---|---|---|
| Kezdeti költség | Alacsony | Közepestől magasig |
| Váltási sebesség | Perc, operátorfüggő | Másodpercek, nagyrészt automatikusan |
| Ismételhetőség | Változó technikával | Egyenletesen magas |
| Infrastruktúra szükséges | Magán a szerelvényen kívül semmi | Sűrített levegő, esetleg vezérlési logika |
| Legjobb illeszkedés | Alacsony-mix, long-run jobs | Magas keverés, gyakori váltás, automatizált cellák |
| Karbantartás | Minimális, többnyire kopásvizsgálat | A tömítések és a légvezetékek időszakos ellenőrzése |
Hasznos ökölszabály: ha műszakonként több mint maroknyi eszközcserére kerül sor, a pneumatikus rendszerrel megtakarított munkaerő általában egy-két éven belül meghaladja a berendezés többletköltségét, a gép óradíjától és a tétel méretétől függően.
Az átállási munkafolyamat megjelenítése
Az alábbi diagram szembeállítja az egyes megközelítések lépéseinek sorrendjét, az alkatrész géphez érkezésétől a ciklus indításáig.
Megfogó rendszerek: A hiányzó láncszem a teljes munkavégzésben
A rögzítőlemez elhelyezése és rögzítése csak a fele a munkatartási egyenletnek. A másik fele az, hogy az egyes részt hogyan tartják, miután a tányért behelyezték. Itt van megfogó rendszerek olyan mechanizmusok jönnek szóba, amelyek közvetlenül rögzítik, központosítják vagy megfogják a nyers részt vagy részegységet, gyakran kézi vagy pneumatikus nullaponttal kombinálva.

Gyakori megfogórendszer-típusok
- Központos satu, amely egy alkatrészt egyetlen tengely mentén önközpontosít
- Pneumatikus vagy hidraulikus tokmányok hengeres alkatrészekhez
- Moduláris pofarendszerek, amelyek gyorsan cserélődnek az alkatrészcsaládok között
- Többállomásos megfogók raklap alapú automatizált cellákhoz
Ha a megfogórendszereket pneumatikus nullpont pozicionáló rendszerrel párosítjuk, a teljes váltás az üres asztalról a részlegesen vágásra kész állapotba egyetlen automatizált vagy félautomata mozgásba tömöríthető. Ez a párosítás különösen értékes a rugalmas gyártási rendszerekben, ahol a gép minden ciklusban más alkatrészt láthat.
Gépkezelői termelékenység és termelési teljesítmény
Az átváltási idő az orsó kihasználtságának közvetlen szorzója. Vegyünk egy gépet, amely műszakonként ötven rövid ciklusú alkatrészt futtat. Ha minden lámpatest csere kézi üzemmódban öt percbe kerül, ez több mint négy órányi nem vágási időt jelent egy műszakban. Tömörítse ugyanezt a cserét tizenöt másodpercre egy pneumatikus rendszerrel, és a visszanyert orsóidő megközelítheti a három és fél órát, amely közvetlenül további gyártott alkatrészekké vagy csökkentett túlórákká alakul.
Ahol a nyereségek koncentrálódnak
| Gyártási minta | Az automatizálás várható előnyei |
|---|---|
| Nagy keverékű, kis volumenű meló | A nagy, átállási szám magas a futáshosszhoz képest |
| Alacsony-mix, high-volume dedicated line | Kisebb, a berendezési tárgyak ritkán változnak |
| Vegyes tétel, gyakori műszaki változtatásokkal | A nagy, rugalmasság csökkenti az újraszerszámozás leállási idejét |
A kezelő fáradtsága másodlagos, de valós tényező. A kézi rögzítés és a nyomaték-ellenőrző csavarok ismételten egy nyolc vagy tizenkét órás műszak során fizikai megterhelést és növekvő hibaarányt okoznak a műszak vége felé. Az automatikus zárolás teljesen eltávolítja ezt a változót, ami konzisztensebb minőségi mutatókat is támogat a műszakok között.
CNC-munkatartás legjobb gyakorlatai a rugalmas gyártási rendszerek számára
A rugalmas gyártási rendszerek, ahol több gép osztozik a raklapokon, robotokon vagy szállítószalagokon, további követelményeket támasztanak a munkatartással szemben egyetlen önálló gépen túl. Néhány gyakorlat következetesen elválasztja a jól működő rugalmas sejteket a nehézségekkel küzdőktől:
- Szabványosítsa a nullapont interfészt a cellában lévő összes gépen, hogy a raklapok beállítás nélkül cserélhetők legyenek
- Beépített zárolási állapot megerősítése, akár légnyomás-érzékelőkkel, akár közelségkapcsolókkal, mielőtt engedélyezné a ciklus elindítását
- Tartsa kéznél a tartalék zármodulokat, mivel egyetlen meghibásodott modul egy teljes automatizált vonalat leállíthat
- A megfogórendszer pofakészleteit előre egyeztetje az alkatrészcsaládokkal, így a robotváltási szekvenciák nem igényelnek kézi beavatkozást
- Ütemezze be a levegővezetékek és a tömítések megelőző karbantartását ahelyett, hogy a meghibásodásra várna, mivel a pneumatikus állásidőt nehezebb diagnosztizálni a műszak közepén, mint a kézi mechanikai problémát.
Egy cella csak annyira rugalmas, amennyire a leglassabban változik a rögzítés. A nullapont interfész gépek közötti szabványosítása következetesen az egyetlen legnagyobb tőkeáttételű döntés a rugalmas gyártási rendszertervezésben.
Hogyan döntse el, melyik rendszer illik üzletébe
A helyes válasz a gyakorlati kérdések kis csoportjától függ, nem pedig az automatizálás általános preferenciájától. A tőke lekötése előtt vegye figyelembe a következőket:
- Műszakonként hányszor változik ténylegesen egy berendezés?
- Mennyibe kerül az átálláskor tétlenül ülő gép teljesen terhelt óradíja?
- A sűrített levegő már elérhető és megbízható a gépnél, vagy új infrastruktúra kellene hozzá?
- Indokolja-e az alkatrész-keverék a megfelelő megfogórendszerekbe való befektetést, vagy egy egyszerű kézi megoldás is elegendő az előre látható gyártási tervhez?
- Az ütemterv részét képezi-e a felügyelet nélküli vagy világítás nélküli működés, amely esetben a manuális ülésezés költségtől függetlenül nem reális lehetőség?
Sok üzlet hibrid megközelítést alkalmaz: pneumatikus nullapont-pozícionáló rendszert a magas keverésű gépeken, ahol az átváltási gyakoriság indokolja a befektetést, és a kézi helymeghatározó eszközöket a dedikált vonalakon tartják meg, ahol a lámpatestek ritkán mozognak.
Gyakran Ismételt Kérdések
1. kérdés: Frissíthető a kézi helymeghatározó berendezés később pneumatikus rendszerré a rögzítőlemezek cseréje nélkül?
Sok esetben igen, feltéve, hogy az alaplemez mintázata és a csapok távolsága kompatibilis a szóban forgó pneumatikus modulokkal. Érdemes megerősíteni az interfész méreteit a lámpatestek vásárlása előtt, ha jövőbeli frissítés várható.
2. kérdés: Általában mennyi sűrített levegőt igényel egy pneumatikus nullpont pozicionáló rendszer?
A levegőfogyasztás általában szerény a többi pneumatikus műhelyberendezéshez képest, mivel a modulok csak rövid ideig működnek a reteszelés és a nyitás során, nem pedig folyamatosan.
3. kérdés: A megfogórendszerek csak pneumatikus alapokkal működnek?
Nem. A megfogórendszerek olyan szerelvényekre szerelhetők fel, amelyek akár kézi, akár pneumatikus nullapont alapra helyezhetők. A megfogómechanizmus megválasztása inkább az alkatrész geometriájától függ, mint az alapul szolgáló helymeghatározási módszertől.
4. kérdés: Mi a tipikus megismételhetőségi különbség a kézi és pneumatikus rendszerek között?
A pneumatikus rendszerek általában szorosabb és egyenletesebb megismételhetőséget biztosítanak, mivel a reteszelőerőt és az ülést mechanikusan szabályozzák, nem pedig kézzel, bár egy jól karbantartott kézi helymeghatározó eszközzel szakképzett kezelő még mindig szilárd eredményeket érhet el a kevésbé igényes tűréshatárok mellett.
5. kérdés: Megéri egy pneumatikus nullapont-pozícionáló rendszer egy kis volumenű szaküzletben?
Attól függ, hogy milyen gyakran változtatják a szerelvényeket. Ha az átállás ritka, a megtérülési idő hosszú lehet. Ha az üzlet sok kis tételt kezel gyakori cserékkel, a munkaerő- és orsóidő-megtakarítás gyakran indokolja a befektetést ésszerű időn belül.
legfrissebb hírek
- 5 tengelyes munkatartás: Hogyan maximalizálják a megmunkálási stabilitást a nullpontrendszerek és satukkal
- Hogyan határozzák meg a helymeghatározási és igazítási tartozékok a CNC megmunkálási pontosságot?
- Melyik szorítórendszer biztosítja a legjobb pontosságot és teljesítményt a függőleges megmunkáló központban?
- Mi a leggyorsabb módja a CNC beállítási idő csökkentésének raklappal, megfogóval vagy kézi gyorscserélő eszközökkel?
Legfrissebb hírek
-
Hogyan határozzák meg a helymeghatározási és igazítási tartozékok a CNC megmunkálási pontosságot?Bevezetés: Az elhogylódás rejtett költsége A CNC megmunkálásban a nagy értékű precíziós alkatrész és a selejt alkatrész közötti különbség gyakran a milliméter töredékére esik le. Míg az or...TOVAL READ TOVÁBBI
-
Melyik szorítórendszer biztosítja a legjobb pontosságot és teljesítményt a függőleges megmunkáló központban?Miért határozzák meg a rögzítőrendszerek a VMC teljesítményét? A függőleges megmunkáló központokban a szorítórendszer nem passzív tartozék, hanem szerkezeti kapcsolat a gép orsója és a mun...TOVAL READ TOVÁBBI
-
Mi a leggyorsabb módja a CNC beállítási idő csökkentésének raklappal, megfogóval vagy kézi gyorscserélő eszközökkel?A nagy keverékű CNC-gyártásban a beállítási idő a legnagyobb szabályozható átviteli sebesség. Raklap gyorscsere rendszerek , Megfogó gyorscserélő eszközök , és Kézi g...TOVAL READ TOVÁBBI
-
Hogyan javítják a nullpontrendszerek a munkadarab stabilitását az 5 tengelyes CNC megmunkálásbanMiért romlik meg a munkadarab stabilitása, amikor az 5 tengelyes munkák bonyolulttá válnak Az 5 tengelyes megmunkálóközpont úgy éri el értékét, hogy egy alkatrész öt felületét levágja egye...TOVAL READ TOVÁBBI
-
SET Zero Point Clamping System | Teljes kategóriájú precíziós öntőforma gyorscsere és automatizálási integrációs megoldásBevezetés Az autógumiabroncs-öntőformák, karosszéria-bélyegzőformák, üvegformák és műanyag fröccsöntő öntőformák gyártása szigorú szabványokat követel meg az ismételt pozicionálási pontoss...TOVAL READ TOVÁBBI
Ha érdeklik termékeink, kérjük, vegye fel velünk a kapcsolatot
Elérhetőségek
- Cím: 1-4 Floors, 17#03, Building 17, No. 269, Xinfeng Road, Xukou Town, Wuzhong District, Suzhou City
- Fax: +86-18112607008
- Tel.: 18051849209
- Email: [email protected]
Termékek
Hírközpont
Mobil terminál
Szerzői jog © Suzhou Set Industrial Equipment System Co., Ltd. MINDEN JOG FENNTARTVA.
